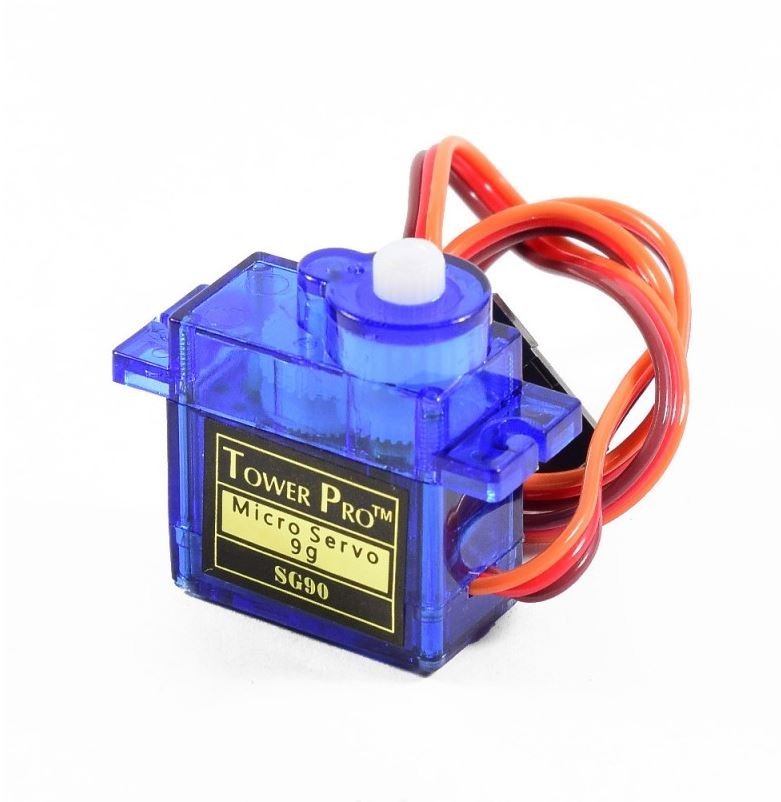
El servomotor es el actuador que más aparece en proyectos escolares después del LED. Abre una barrera, mueve un brazo, gira una veleta o un brazo de cámara. El más común es el SG90: pequeño, azul, de unos 9 gramos, y se consigue en casi cualquier tienda de electrónica.
Este artículo explica qué hace por dentro, cómo lo controla una ESP32 y qué revisar cuando se mueve a saltos o reinicia la placa.
Qué es un servo
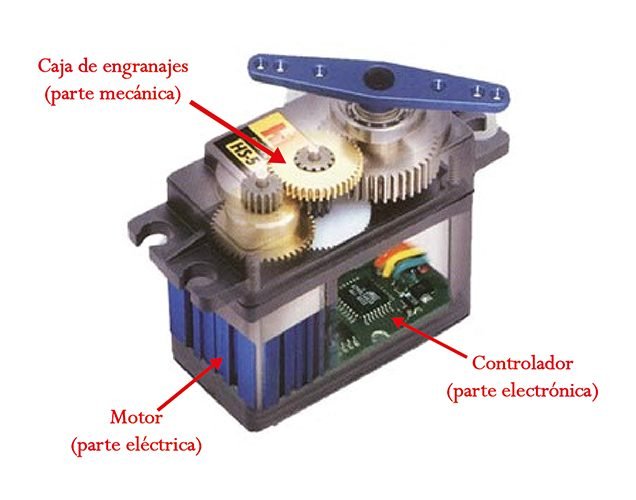
Un motor normal gira mientras tenga corriente. Un servo va a un ángulo y se queda ahí. Dentro lleva un motor pequeño, unos engranajes que reducen la velocidad y ganan fuerza, un potenciómetro que mide la posición del eje y un circuito que compara la posición real con la pedida y corrige la diferencia.
El SG90 se mueve en un rango de unos 180°. En el código se pide un ángulo de 0 a 180 y el servo va hasta él.
Cómo lo controla la ESP32
La placa no le envía el ángulo como un número. Le envía un pulso eléctrico unas 50 veces por segundo, y lo que cuenta es cuánto dura ese pulso:
- Un pulso de cerca de 1 milisegundo lleva el eje a un extremo.
- Uno de 1,5 milisegundos lo deja en el centro (90°).
- Uno de cerca de 2 milisegundos lo lleva al otro extremo.
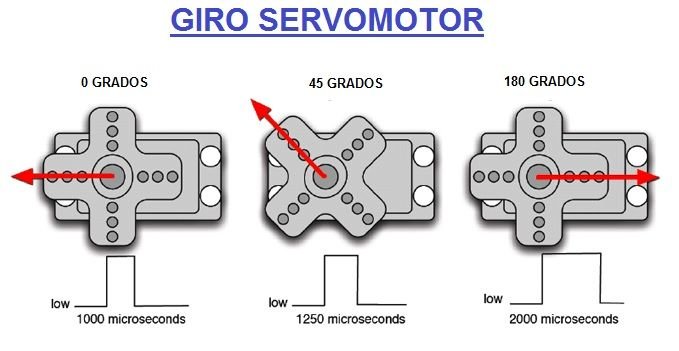
Esta técnica se llama PWM (modulación por ancho de pulso). Los valores exactos cambian un poco entre fabricantes, por eso muchos proyectos calibran los extremos de cada servo antes de montarlo.
Cómo se conecta
El SG90 trae tres cables:
| Cable | Función | Va a |
|---|---|---|
| Naranja | Señal (el pulso) | Un pin de salida de la ESP32 |
| Rojo | Alimentación | 5 V |
| Marrón | Tierra | GND, común con la ESP32 |
Una placa de expansión con filas S-V-G (señal, voltaje, tierra) facilita el trabajo: cada servo se enchufa en la fila de su pin sin protoboard ni cables sueltos.
Otros servos
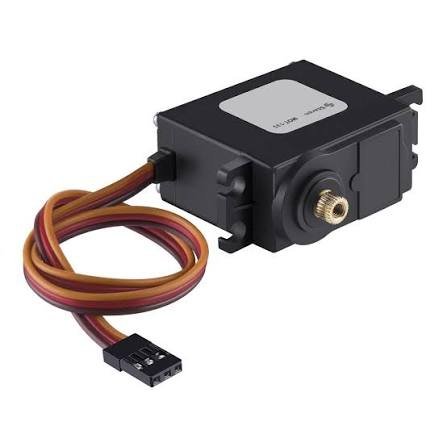
El SG90 tiene engranajes de plástico y está pensado para cargas livianas. Cuando el proyecto pide más fuerza se usan servos más grandes del mismo tipo, con engranajes metálicos, que se conectan con los mismos tres cables y se controlan con el mismo pulso.
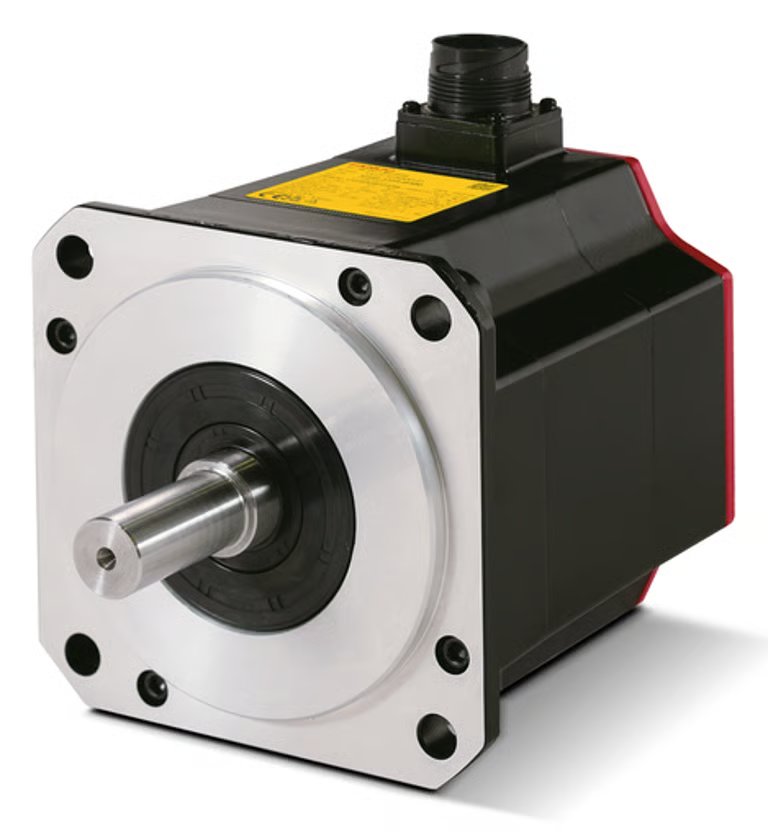
En la industria, «servomotor» nombra otra cosa: motores mucho más grandes, con un controlador aparte y un sensor de posición de alta precisión. Mueven robots de fábrica y máquinas CNC. La idea es la misma: el motor va a una posición, la mide y corrige.
Los fallos más comunes
- La placa se reinicia cuando el servo arranca. Al moverse, el motor pide un pico de corriente. Si se alimenta desde el pin de 3,3 V de la ESP32, el voltaje cae y la placa se reinicia. El servo va a 5 V y, con varios servos, a una fuente externa.
- Se mueve a saltos o tiembla. Casi siempre es la tierra: la de la fuente y la de la ESP32 tienen que estar unidas. Sin tierra común, el pulso no tiene una referencia estable.
- Zumba en un extremo. El código le pide un ángulo que el servo no alcanza y se queda empujando. Conviene reducir el rango unos grados.
- El brazo queda torcido. El brazo de plástico se montó con el eje en cualquier posición. Primero se lleva el servo a 90° desde el código y después se encaja el brazo.
Dos proyectos con servos
En la ruta de Alltime IoT el servo aparece en la barrera de parqueadero (Tesla 02): un SG90 sube y baja la barrera. Es un buen primer proyecto porque usa un solo servo y dos posiciones.
El paso siguiente es el brazo robot del Banco de proyectos, que usa cuatro SG90 a la vez: base, hombro, codo y garra. Ahí la alimentación externa y el centrado a 90° antes de montar cada pieza son parte del manual de armado.